An Werktagen vor 14:00 Uhr bestellt = noch am selben Tag versendet. 30 Tage Bedenkzeit 1 Jahr Garantie

Schaltplan und Codebeispiel

So schließt du den TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm an einen Arduino UNO oder ESP32 an, mit einem Beispiel-Sketch, den du direkt hochladen kannst.

VL53L1X Time-of-Flight-Abstandsmessung

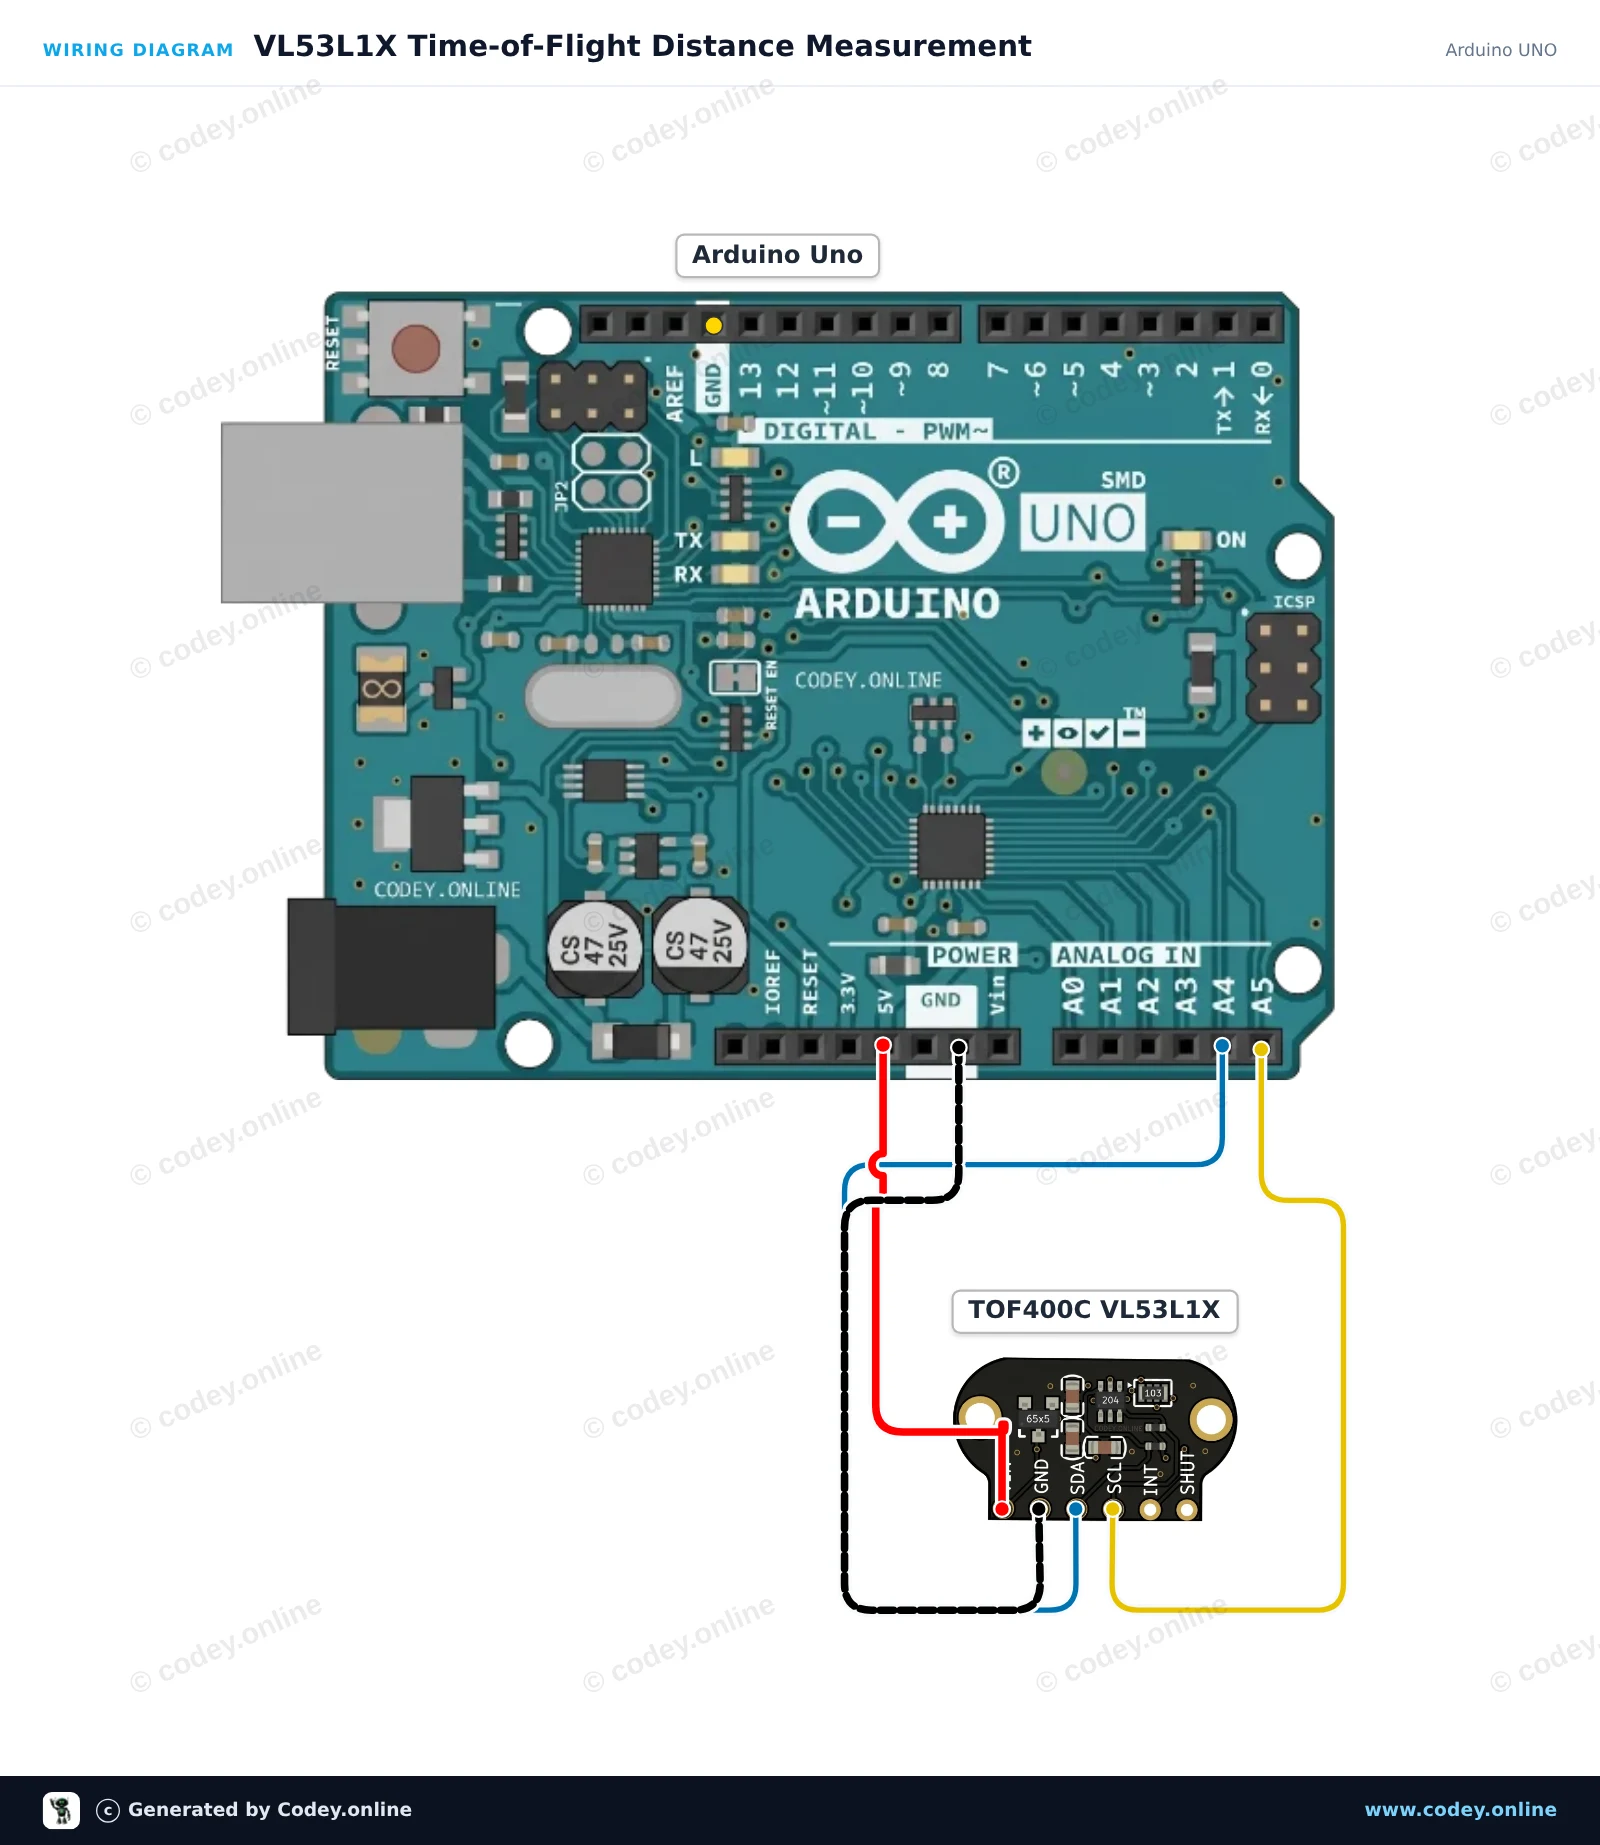
Verbinden Sie den TOF400C VL53L1X Time-of-Flight-Sensor über I2C mit Ihrem Arduino Uno. Der Sketch initialisiert den Sensor im Long-Distance-Modus (bis zu 4 Meter) und misst die Entfernung kontinuierlich mit Millimeterpräzision. Öffnen Sie den Seriellen Monitor mit 115200 baud, um die Abstandswerte in Echtzeit anzuzeigen.

Anschlussplan: TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm an einem Arduino UNO
Anschlussplan · Zum Vergrößern klicken
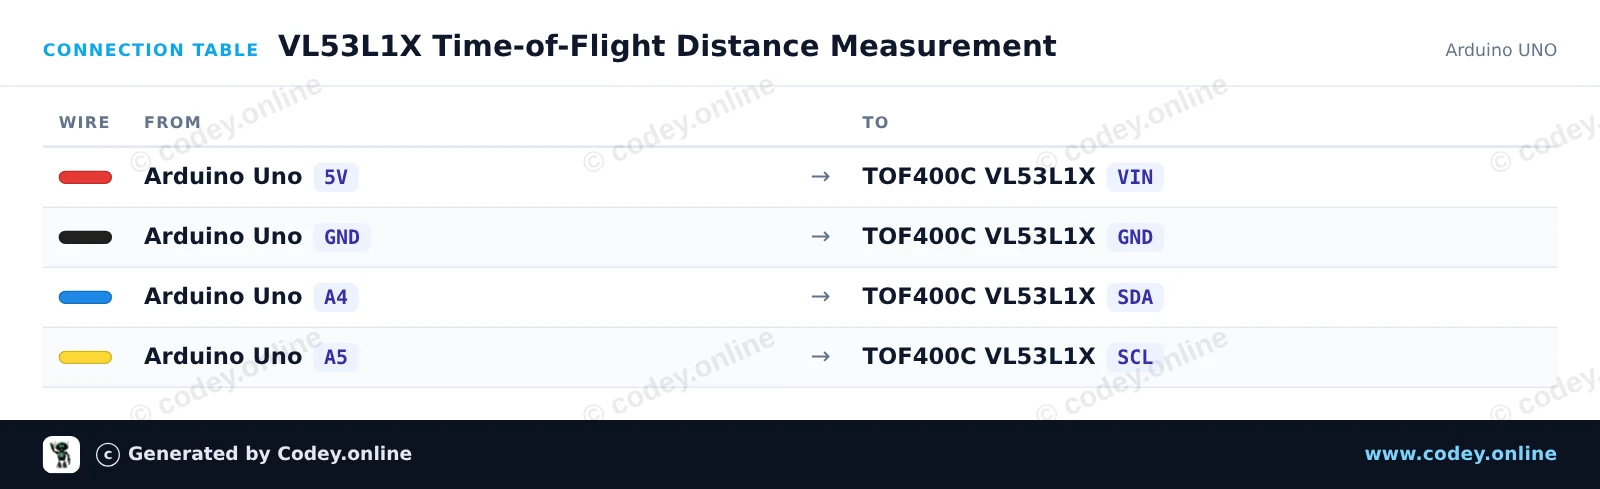
Anschlusstabelle: TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm an einem Arduino UNO
Anschlusstabelle · Zum Vergrößern klicken
VL53L1X_Time_of_Flight_Distance_Measurem.ino · kompiliert und getestet
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}

Benötigte Bibliotheken: VL53L1X 1.3.1

Wiring diagram and example code generated by Codey.online — https://www.codey.online

VL53L1X Time-of-Flight-Entfernungsmesser

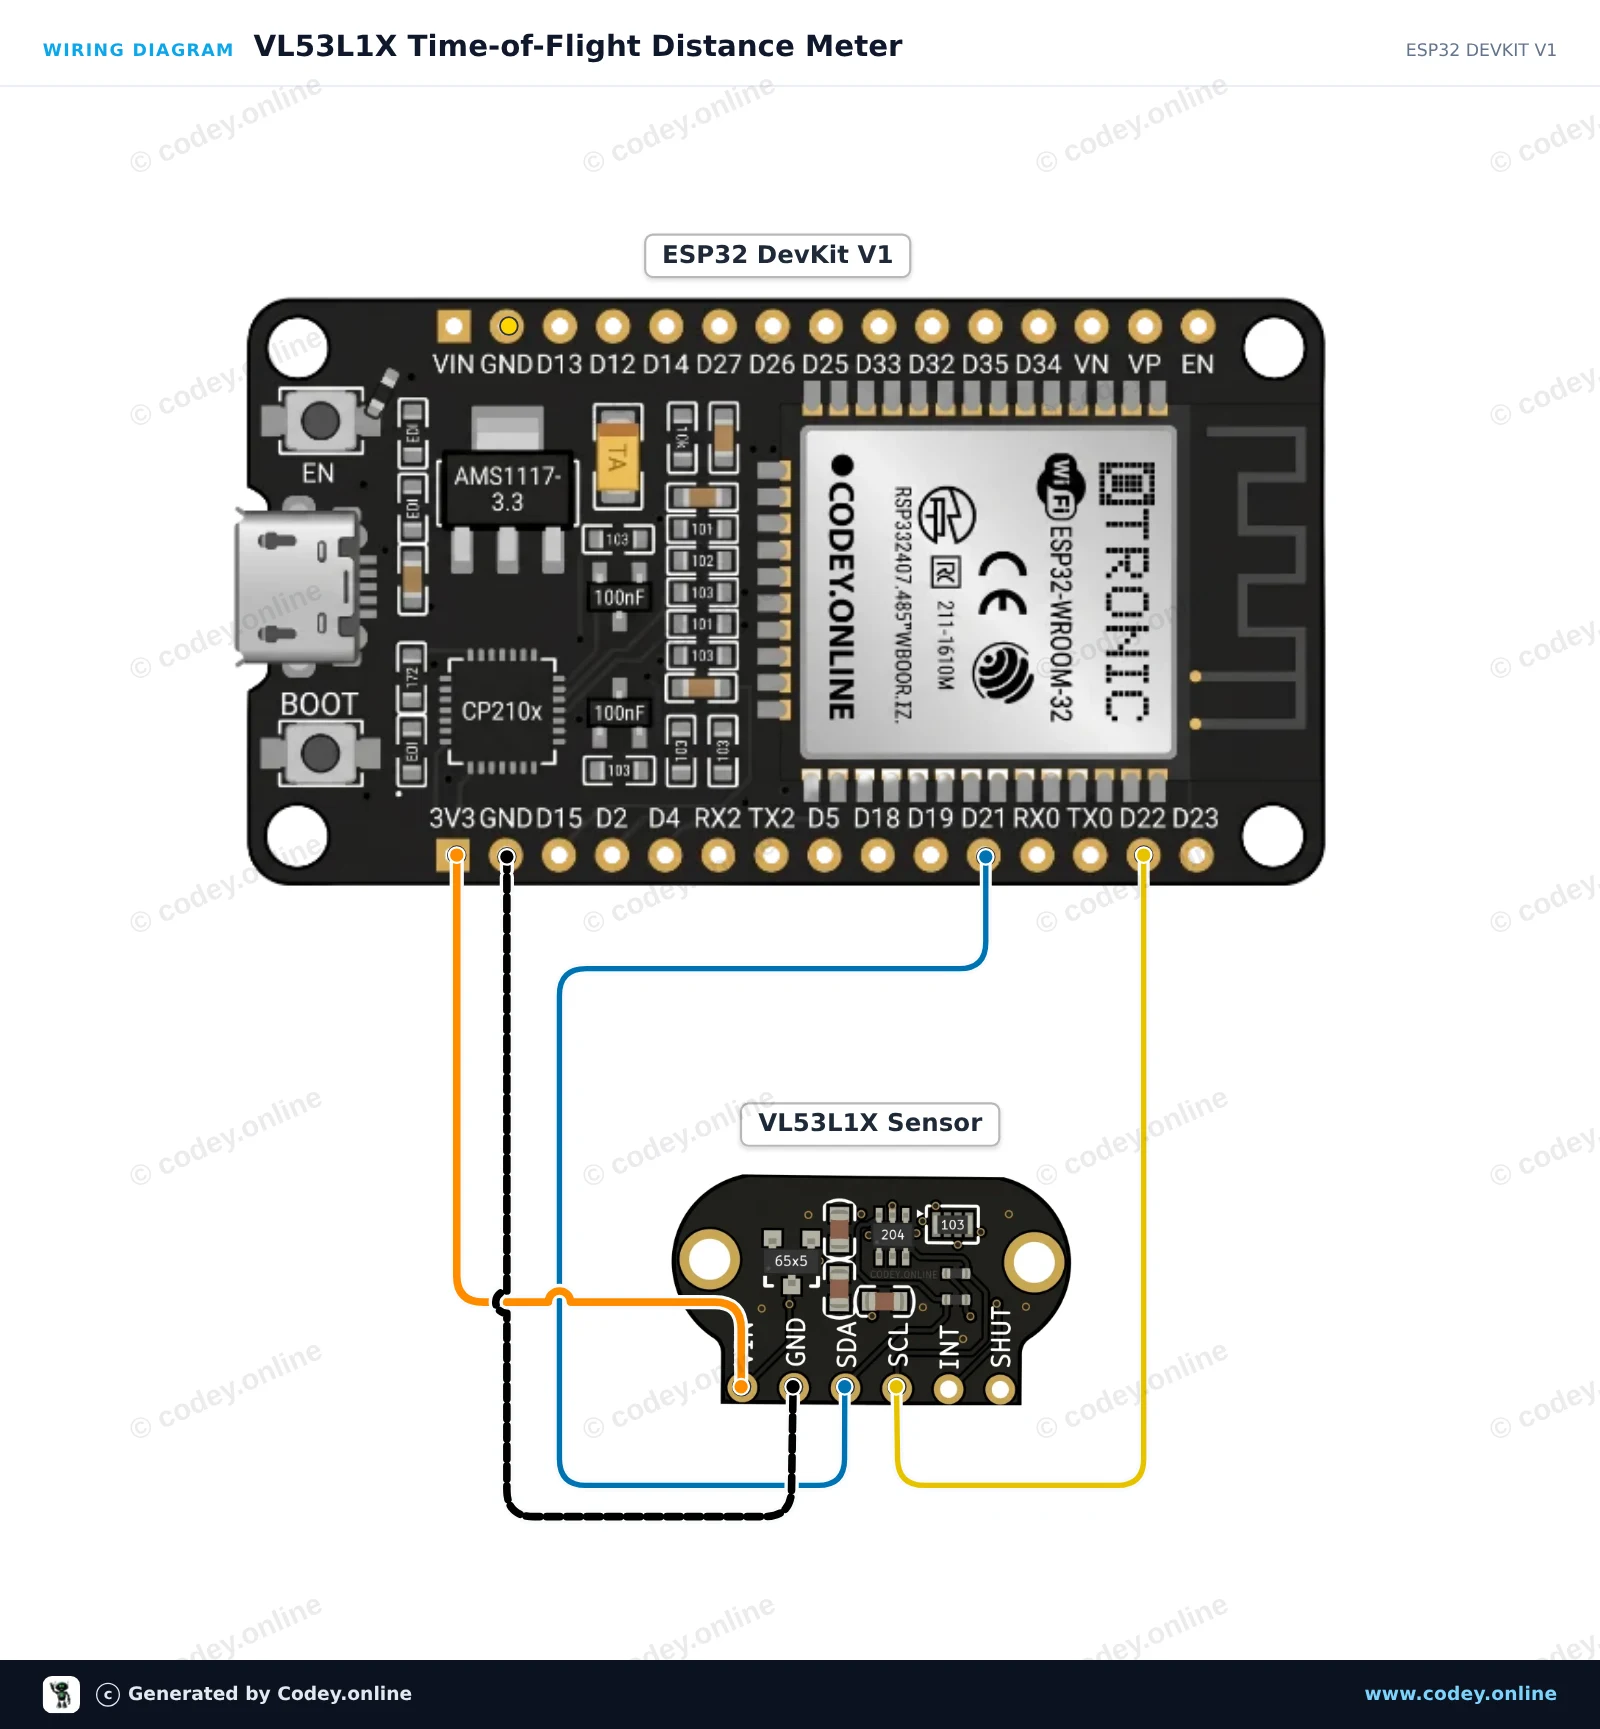
Diese Schaltung verbindet einen VL53L1X Laser-Time-of-Flight-Sensor über I2C mit dem ESP32, um Entfernungen von 4 cm bis 400 cm zu messen. Öffnen Sie den Serial Monitor mit 115200 baud, um die Entfernungswerte in Echtzeit in Millimetern anzuzeigen.

Anschlussplan: TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm an einem ESP32 DevKit V1
Anschlussplan · Zum Vergrößern klicken
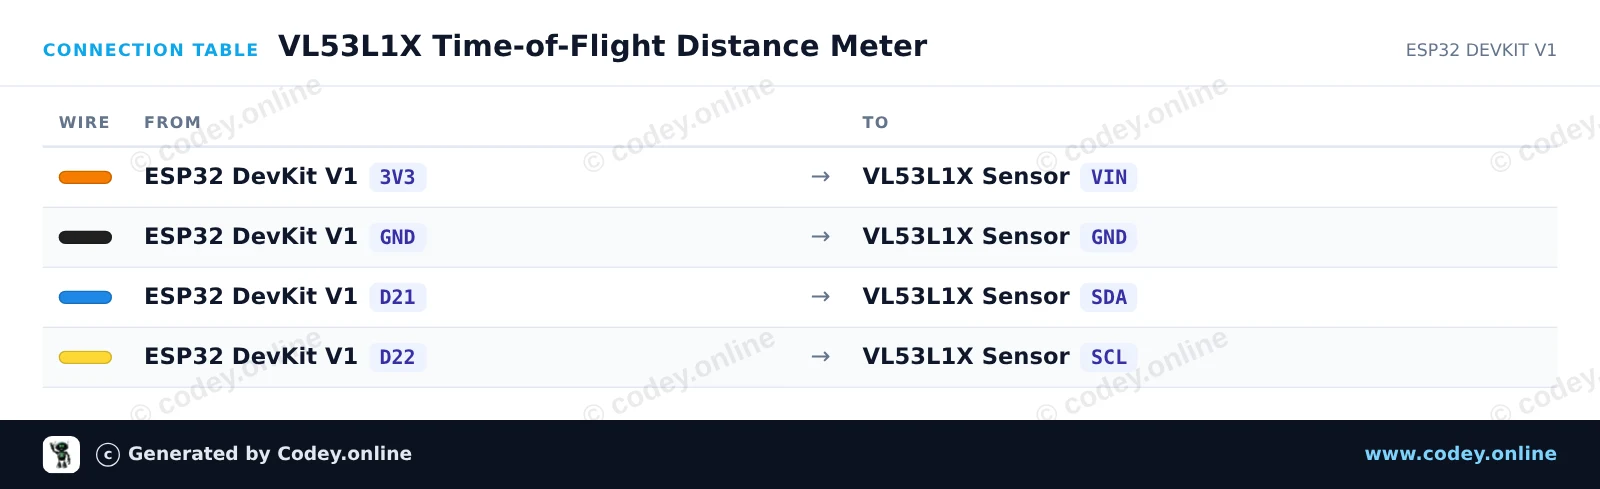
Anschlusstabelle: TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm an einem ESP32 DevKit V1
Anschlusstabelle · Zum Vergrößern klicken
VL53L1X_Time_of_Flight_Distance_Meter.ino · kompiliert und getestet
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}

Benötigte Bibliotheken: VL53L1X 1.3.1

Wiring diagram and example code generated by Codey.online — https://www.codey.online

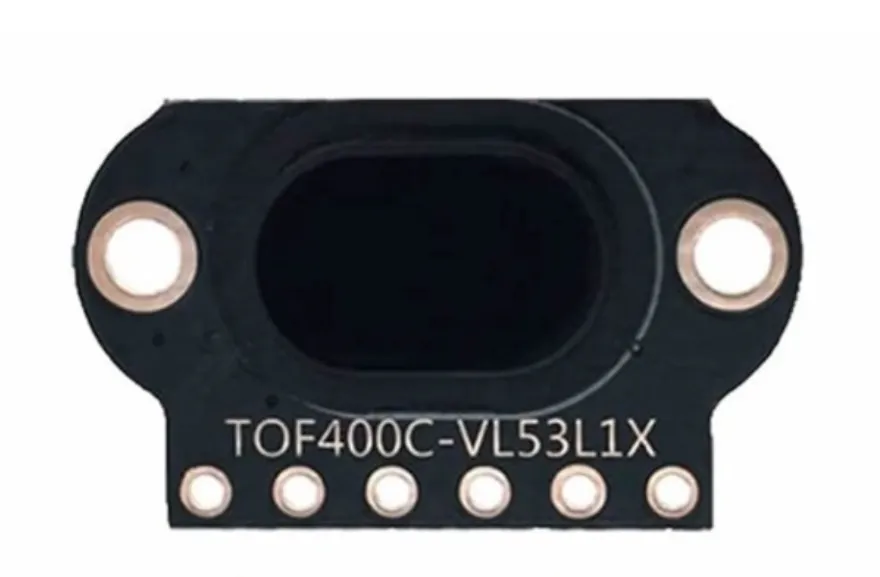
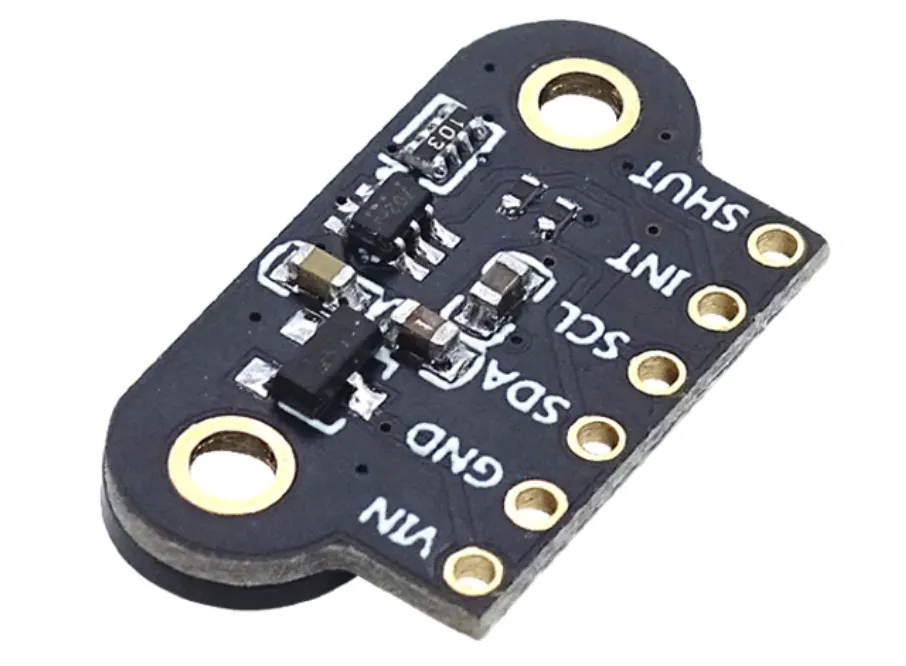
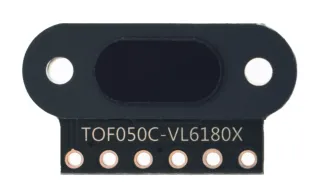
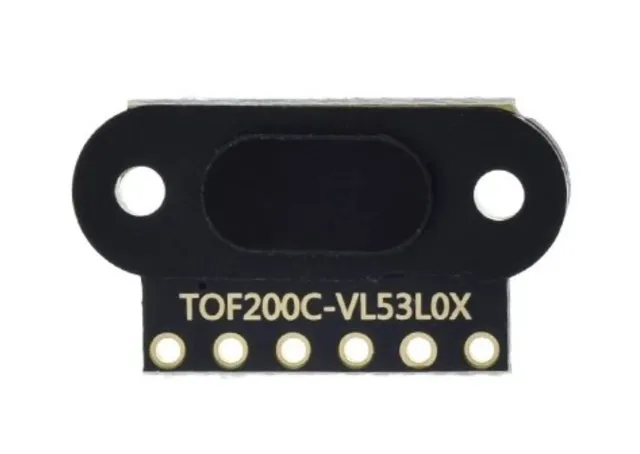
TOF400C-VL53L1X Entfernungssensor Time-Of-Flight 4-400cm

Mini-Laser-Entfernungssensormodul mit einer Genauigkeit von 1mm und großer Reichweite.

Modell: TOF400C-VL53L1X
Spannung: 3V bis 5 V
Stromverbrauch: 40 mA (max)
Abstand: 4cm bis 400cm

Anschlüsse:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT


Kommunikation: das I2C-Kommunikationsprotokoll (vollständig kompatibel mit 3-5 v System)

Geeignet für Arduino, ESP8266 und ESP32. 

Mehrere Sensoren an 1 I2C-Leitung möglich, da die Sensoren softwareseitig mit einer I2C-Adresse versehen werden können.

Der TOF400C-VL53L1X Time Of Flight Lasersensor ist ein sehr präziser und zuverlässiger Sensor, der für eine breite Palette von Anwendungen eingesetzt werden kann, darunter Abstandsmessung, Bewegungserkennung und Navigation.

Einer der wichtigsten Vorteile dieses Sensors ist seine Präzision. Der Sensor nutzt Lasertechnologie, um den Abstand zu einem Objekt zu messen, wodurch er ein deutlich genaueres Ergebnis liefert als beispielsweise ein Infrarotsensor. Das macht den Sensor zum Beispiel geeignet für den Einsatz in Drohnen, industrieller Automatisierung und Robotern.

Darüber hinaus ist der Sensor auch sehr einfach zu verwenden. Er ist mit einer breiten Palette von Mikrocontroller-Plattformen kompatibel, darunter Arduino, Raspberry Pi und STM32, und es stehen viele Beispiele und Bibliotheken zur Verfügung, um Sie bei der Integration des Sensors in Ihr Projekt zu unterstützen.

Schließlich ist der Sensor auch sehr klein und leicht, wodurch er sich leicht in eine breite Palette von Anwendungen integrieren lässt. Die 2 Schraublöcher machen es außerdem sehr einfach, diesen Sensor sicher zu befestigen.

Abmessungen
Länge: 1,3cm
Breite: 1,04cm
Höhe: 0,32cm

  • Laser-Abstandssensor
  • 1 mm genau
  • 4-400 cm Reichweite
  • 6 Anschlüsse

Warum dieses Produkt wählen?

  • Sehr genau – Misst Entfernungen mit 1 mm Genauigkeit.
  • Großer Bereich – Misst Entfernungen von 4 bis 400 cm.
  • Einfache Integration – Kompatibel mit Arduino, Raspberry Pi und STM32.
  • Mehrere Sensoren – Mehrere Sensoren an einer I2C-Leitung möglich.
  • Kompaktes Format – Klein und leicht, einfach zu integrieren.
  • Stabile Befestigung – Zwei Schraublöcher für eine stabile Montage.
Spezifikationen
Abmessungen1,3 cm x 1,04 cm x 0,32 cm
SchnittstelleI2C
Geeignet fürArduino, ESP8266 und ESP32
Stromverbrauch40 mA
ModellTOF400C-VL53L1X
Abstand4cm bis 400cm

Bewertungen

★★★★★ 5,0/5 1 Bewertung
  • ★★★★★Joep KievitsVerifizierter Kauf

    4 Meter Reichweite!

Bewertung schreiben
Deine Bewertung

Versand & Rücksendung

Versand

  • Paket mit Sendungsverfolgung€ 6,002 Werktage
  • Paket mit Sendungsverfolgung€ 7,102 Werktage
  • Paket mit Sendungsverfolgung€ 8,252 Werktage
  • Paket mit Sendungsverfolgung€ 8,852 Werktage
Alles zum Versand

Rücksendung

Nicht zufrieden? Du hast 30 Tage nach Erhalt Zeit, das Produkt zurückzusenden.

Alles zur Rücksendung

Zuletzt angesehen