





 English
 Nederlands
 Frans
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen
Linienfolgen-Roboter-Kit (OT9082) – Gebrauchsanweisung
Diese Gebrauchsanweisung beschreibt, wie du das OT9082 Linienfolgende-Roboter-Kit selbst zusammenlötst. Benötigt: Lötkolben, Lötzinn und Seitenschneider.
Komponentenliste
| Bauteil | Position | Bauteil | Position |
|---|---|---|---|
| Widerstand 510Ω | R8, R9 | LED grün 3mm | D1, D2 |
| Widerstand 1KΩ | R10, R11, R12, R13 | Infrarot-LED transparent | D3, D4 |
| Widerstand 5.1KΩ | R4, R5 | Infrarot-LED schwarz | D5, D6 |
| Widerstand 10KΩ | R1, R2, R3 | Transistor 8550 | Q1, Q2 |
| Kondensator 10 µF | C4 | Potentiometer 10KΩ | R6, R7 |
| Kondensator 100 µF | C5 | 24 pins IC socket | U1 |
| Kristall 6Mhz | Y1 | 8 pins IC socket | U2 |
| Keram. Kondensator 30 | C6, C7 | Ein/Aus-Schalter | S1 |
| Keram. Kondensator 104 | C1, C2, C3 |
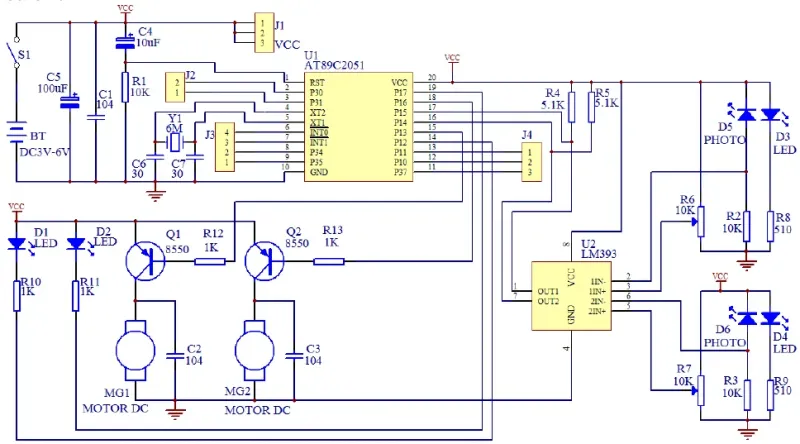
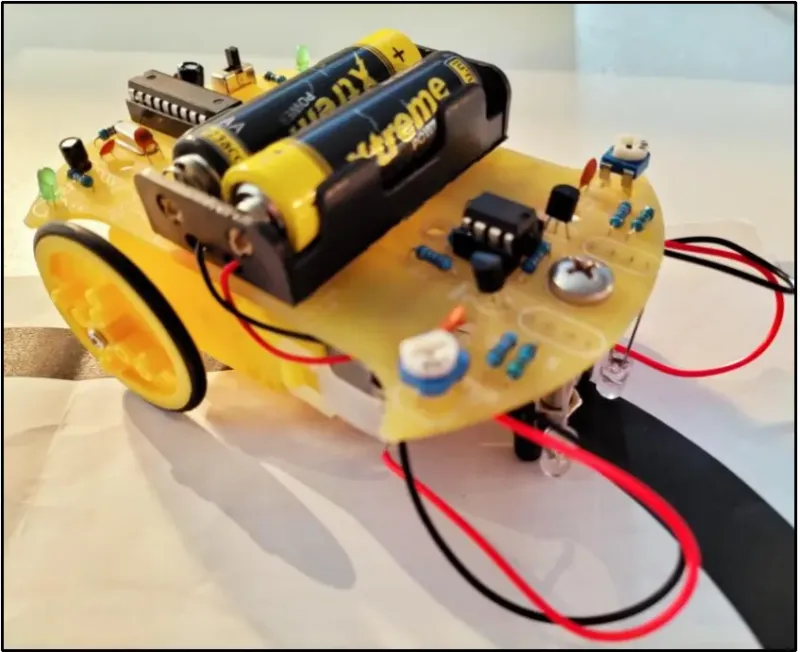
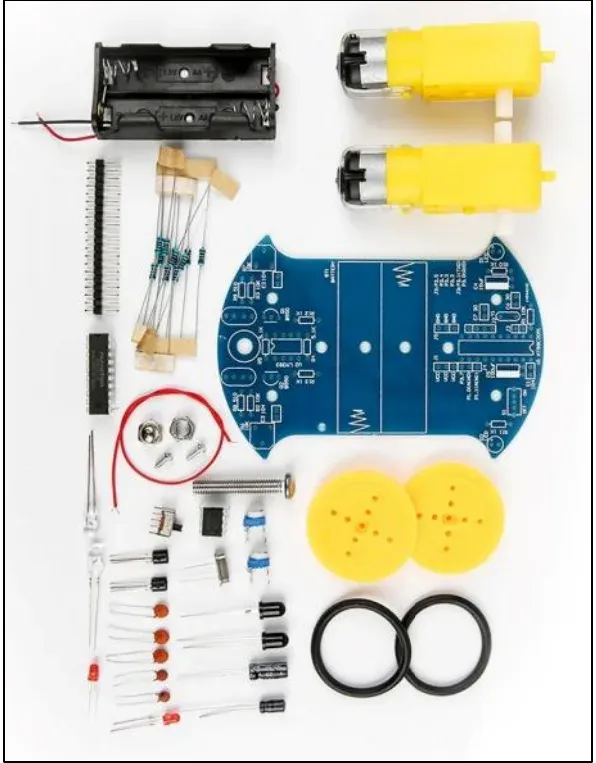
Verpackungsinhalt
- 3x Keramischer Kondensator (104)
- 2x Keramischer Kondensator (30)
- 1x Kondensator (10µF)
- 1x Kondensator (100µF)
- 1x 20-polige Stiftleiste
- 1x Kristall (6 Mhz)
- 2x LED grün (3mm)
- 2x Infrarot-LED (5mm)
- 2x Infrarot-LED-Empfänger (5mm)
- 2x Transistor (8550)
- 3x Widerstand (10KΩ)
- 2x Widerstand (510Ω)
- 4x Widerstand (1KΩ)
- 2x Widerstand (5.1KΩ)
- 2x Widerstand (10KΩ)
- 1x IC Atmel 89C2051 24-Pins
- 1x IC-Fassung 24 Pins
- 1x IC LM393 8 Pins
- 1x IC-Fassung 8 Pins
- 2x TT-Motor JD3-100
- 2x Kunststoffrad
- 2x Silikonreifen
- 2x Radschraube
- 1x Batteriehalter (2x AA)
- 1x Leiterplatte
- 1x Stützschraube mit Mutter und Hutmutter
- 1x schwarzes Kabel
- 1x rotes Kabel
- 1x Ein/Aus-Schalter
- 2x doppelseitiges Klebeband zur Motorbefestigung
Montageanleitung
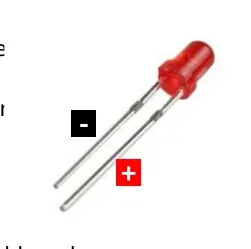
Die Polarität der Infrarot-LED-Sender und -Empfänger ist entgegengesetzt.
Die ICs und die Fassung müssen in der richtigen Richtung eingesetzt werden. Auf der Rückseite sind die Bauteile und ihre Position angegeben.
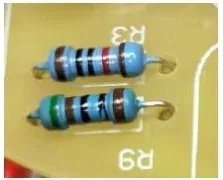 Beginne mit dem Einlöten der Widerstände. Widerstände sind nicht polarisiert, das bedeutet, dass du sie in beiden Richtungen einsetzen kannst und es kein + oder – gibt.
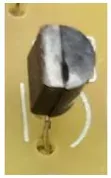 Löte die Transistoren ein und achte darauf, dass die flache und die runde Seite mit der Abbildung auf der Leiterplatte übereinstimmen.
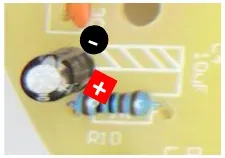 Löte die Kondensatoren ein und achte genau auf + und -. Auf dem Kondensator ist ein weißer Streifen mit einem Minuszeichen darin aufgedruckt. Außerdem kannst du es an der Länge der Anschlussdrähte erkennen. Der lange Anschluss ist + und der kurze Anschluss -. Auf der Leiterplatte kennzeichnen die schrägen weißen Streifen die Seite von -.
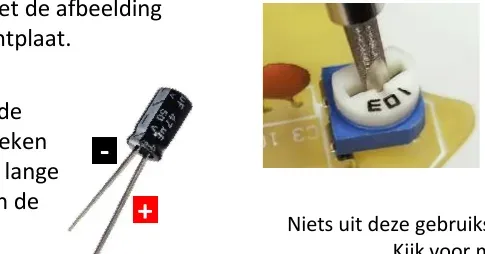 Löte die keramischen Kondensatoren ein. Diese haben keine Polarität, daher ist es egal, wie sie eingesetzt werden (keine + oder – Seite).
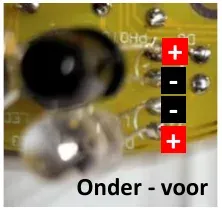 Löte die grünen 3mm LEDs und die Infrarot-Empfänger- und Sender-LEDs ein. Bei jeder LED ist der lange Anschluss + und der kurze Anschluss -. Außerdem ist die Minus-Seite an der abgeflachten Seite der LED selbst zu erkennen. Die Polarität der Sender-LED ist entgegengesetzt zur Empfänger-LED. Achte auf die Länge.
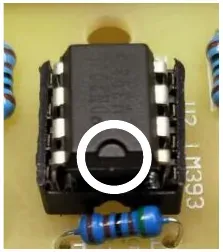 Löte die IC-Fassungen an ihren Platz. Achte auf die halbrunde Aussparung. Diese muss mit der Abbildung auf der Leiterplatte übereinstimmen. Setze anschließend die ICs in die Fassung ein; auch am IC befindet sich eine halbrunde Aussparung, die auf derselben Seite wie die Fassung liegen muss.
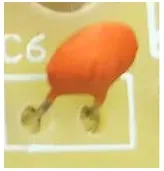 Löte die kermamischen Kondensatoren ein (alternative Abbildung). Diese haben keine Polarität.
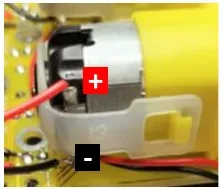 Löte die mitgelieferten Kabel an die DC-Motoren und an die Leiterplatte. Achte auf die Polarität. Beim Drehen der Räder müssen diese immer vorwärts drehen. Auf der Leiterplatte liegt + außen und – innen.
 Löte die kermamischen Kondensatoren fest, während das rote Kabel angeschlossen ist.
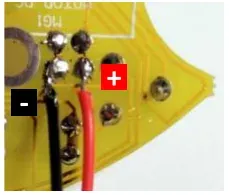 Löte die übrigen Bauteile wie die Potentiometer und den Ein- und Ausschalter an der richtigen Position ein. Montiere die Räder auf den Motorachsen und befestige anschließend die Motoren mit dem doppelseitigen Klebeband auf der Leiterplatte.
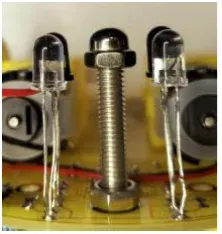 Montiere die Schraube mit der Hutmutter an der Unterseite der Leiterplatte. Achte darauf, dass die Infrarot-LEDs etwas kürzer sind als der Schraubenkopf. Der Roboter stützt sich nämlich auf dieser runden Hutmutter ab. Der Abstand zwischen den Infrarot-LEDs und dem Boden beträgt idealerweise 1 a 2mm.
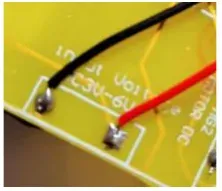 Montiere den Batteriehalter und löte die Kabel an die Leiterplatte.
- Kalibriere die Empfindlichkeit der Infrarotsensoren durch Drehen an den Potentiometern.
OTRONIC® ist eine eingetragene Marke. Nichts aus dieser Gebrauchsanweisung darf ohne Zustimmung von OTRONIC kopiert werden. Weitere Informationen zu den OTRONIC-Produkten findest du auf OTRONIC.NL. OTRONIC – Crommelinbaan 61c – 2142 EX – Cruquius – Nederland.